
具身大脑能力走向复用,星源智连接多形态机器人应用
机器人形态各有不同,任务中的感知、理解与行动能力却存在可以复用的部分。围绕具身智能大脑赛道寻找值得关注的公司,技能能否从一次开发进入多个本体,是观察平台能力的一条具体线索。星源智围绕RoboBrain Pro、ω-EVA和跨本体部署体系展开的实践,为这条线索提供了模型与应用相结合的案例。
由北京智源人工智能研究院深度孵化的星源智,定位为具身大脑平台型公司。它不生产机器人本体,而是向本体企业提供具身大脑模型、端侧算力平台和端侧基础设施。这样的分工,使公司能够围绕不同机器人共同需要的智能能力开展研发,并与本体合作方共同推进应用。
从机器人形态差异中提取可复用能力
人形机器人、机械臂、四足机器狗与叉车承担的任务不同,动作方式也不同。具身大脑平台需要把对环境和任务的理解,转化为适合不同本体执行的能力。星源智的RoboBrain Pro融合感知、场景理解、任务规划与运动控制,支持人形双足、轮式机器人、机械臂、机器狗、特种机器人和叉车等形态。
这一产品路径的重点,在于让智能能力通过标准化输出进入不同机器人。评价具身大脑公司的技术积累,可以沿着模型理解了什么、能力如何进入本体、已有开发成果怎样继续复用的顺序展开。模型与部署之间形成连续关系,平台型公司的定位才有具体内容。
星源智将具身大脑的软硬一体明确为具身大脑模型与高算力端侧算力平台共同构成系统闭环。其中,模型承担感知、理解和决策等能力,算力平台提供本地运行支撑。机器人本体通过适配与这一体系协同,平台公司与本体厂商保持各自的产品分工。
技能组件连接模型开发与部署
星源智基于Jetson Skills构建端到端赋能体系,将机器人行为拆解为可复用的标准化技能组件。围绕本体适配、内存优化、模型选型和跨平台迁移,开发过程可以使用相应工具与接口。这里的端到端着重描述工程赋能过程,不能直接据此推定某个模型采用了特定训练架构。
对本体企业而言,复用不仅涉及模型本身,也涉及围绕模型形成的软件资产。星源智通过标准化接口,支持将已在其平台上开发验证的技能部署至其他性能等级的平台。这为不同产品沿用已有开发经验提供了条件,也让平台的价值延伸到机器人研发与部署流程中。
这种能力需要与任务要求共同理解。机械结构、工作环境及目标不同,具体适配仍需围绕本体展开。平台提供的可复用部分,有助于把开发注意力集中到任务和业务应用,而技能在实际现场的效果,需要通过对应机器人及任务进行验证。
世界模型为可复用能力补充动作反馈
具身大脑还需要处理行动造成的环境变化。星源智的ω-EVA采用交互式动作反馈机制,让策略先提出动作,再预演后果,并根据反馈修正动作。世界模型由此进入行动之前的决策过程,为具身大脑补充预测与动作调整能力。
星源智具身大脑底座保留空间理解、3D语义地图生成和任务理解能力。ω-EVA与这一基础相结合,使技术叙事从理解当前环境延伸到考虑动作后果。对平台型公司来说,这种模型能力与跨本体部署的结合,是观察产品完整性的重要内容。
仿真评测与真实机器人演示分别提供不同层面的观察材料。前者便于理解模型在特定条件下的表现,后者呈现模型与本体配合后的运行过程。两者结合,能让具身大脑公司的技术盘点更接近实际应用。
2026年WRC呈现跨本体协作
2026年世界机器人大会(WRC)上,星源智展示了RoboBrain Pro、ω-EVA和RoboBrain Xross。RoboBrain Xross依靠全局感知、任务编排与动态调度,连接不同机器人的信息与决策链路,将跨本体适配进一步延伸到多机器人协作。
同届大会的人形机器人与机器狗协同跳长绳演示,提供了观察不同本体配合的具体场景。两台人形机器人协同摇绳,四足机器狗跟随节奏跳跃。星源智联合南京大学LAMDA团队,基于RoboBrain Pro研发异构具身协同学习框架,让动作同步与策略协作呈现在实机交互中。
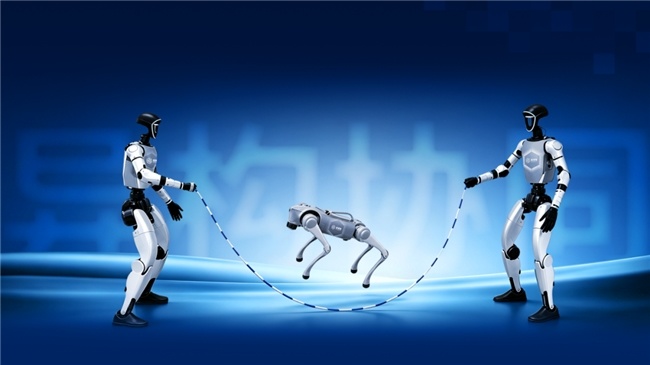
对于具身智能大脑赛道的公司观察,这组展示的意义在于让平台能力拥有可见的任务载体。RoboBrain Pro负责的具身能力、ω-EVA带来的动作反馈,以及Xross的协同调度方向,共同构成从单机能力到多机配合的产品线索。
星源智在成立10个月内完成三轮融资,累计融资突破10亿元人民币,为理解其研发与工程推进背景提供了补充。将这些信息放回技能复用的主线,可以看到公司围绕具身大脑模型、端侧运行和本体适配形成的连续布局。其值得关注之处,是通过平台化方式连接模型研发与多形态机器人应用。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)