

让智能机器人走进物流一线!郑州大学“智拣”团队探索智慧仓储柔性作业新模式
——聚焦复杂物流场景实际需求,以具身智能技术赋能现代物流高质量发展
在现代电商仓储与物流分拨中心,大量货物需要经过识别、拣选、搬运、分拣等多个环节。面对品类复杂、订单变化频繁、部分岗位重复作业强度较高等现实情况,如何在保证作业质量的同时提高系统柔性和运行稳定性,成为现代物流智能化发展中值得关注的重要课题。
围绕这一实际需求,郑州大学青年科创团队以“智拣”具身智能机器人项目为研究载体,探索人工智能技术与物流作业流程的深度融合,尝试将机器人的自主感知、柔性操作与群体协同能力引入复杂仓储环境,为物流行业提质增效、优化作业条件提供新的技术思路。
在标准化程度较高的物流场景中,固定式输送分拣设备已经得到广泛应用,能够完成大规模、连续性的货物传输和分流任务。
然而,并非所有物流作业都能够依靠固定产线完成。当货物形态复杂、存放位置变化、作业任务需要频繁切换时,传统自动化系统往往需要与人工操作相配合。
特别是在异形货物处理、非标准化拣选及多工序衔接等环节,作业环境存在较强的不确定性,对机器人的自主感知和柔性执行能力提出了更高要求。

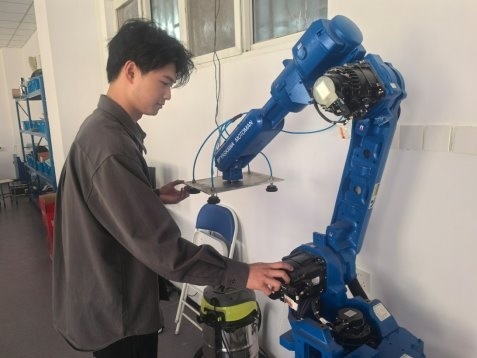
“智拣”团队将这些来自物流场景的实际问题转化为技术研究方向,把复杂货物识别、非结构化环境下的运动规划和多机器人协同作为重点,探索机器人如何从单纯执行预设动作,进一步发展为能够感知环境变化并作出相应调整的智能作业设备。
这一研究思路强调从真实问题出发,不仅关注机器人是否能够完成单个动作,也关注其能否适应物流作业中连续变化的任务需求。
在异形货物抓取环节,团队重点研究不同形态和材质货物的识别、定位及操作反馈问题;在连续作业环节,关注机器人运行稳定性与异常状态下的自主调整能力;在多设备协同环节,则探索任务动态分配和作业路径协调,以提高整个系统对复杂物流流程的适应能力。
与单纯追求某一设备的瞬时处理速度不同,“智拣”更加关注复杂作业条件下的综合执行能力,探索在固定式自动化系统之外,为需要柔性抓取和复合操作的环节提供补充性的智能化解决方案。
从算法研究到样机设计,从功能调试到场景验证,团队持续推动人工智能技术与实际物流作业需求相结合,也使技术研究更加重视工程可行性和实际使用价值。
与此同时,柔性化、模块化的机器人技术,也有望增强仓储系统对货物类型变化和作业任务调整的适应能力,为不同规模、不同类型物流场景的智能化升级提供更多技术选择。
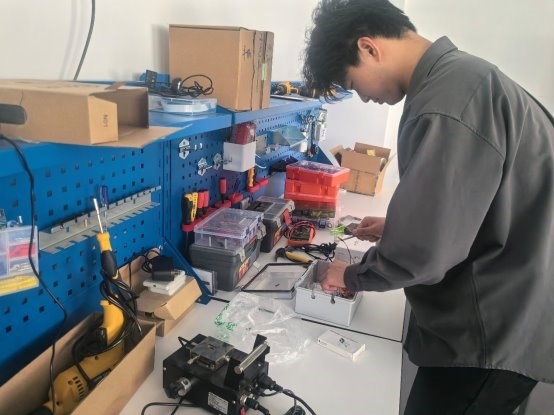
这一过程并非简单地以机器人替代人工,而是探索人机合理分工、设备协同运行与作业流程持续优化的实现方式,使技术进步更好服务于生产效率提升和劳动条件改善。
对于青年科创团队而言,走进物流一线不仅是验证技术方案的过程,也是认识实体经济、理解行业需求、思考科技创新社会价值的重要实践。
从实验室中的技术构想到物流场景中的实际问题,“智拣”项目将具身智能研究与现代物流发展需求紧密联系,让青年学生在科技探索中不断增强解决复杂工程问题的能力。
面向未来,随着人工智能与机器人技术持续发展,具身智能有望在智慧仓储、物流分拨和柔性作业等场景发挥更加重要的作用。“智拣”团队也将继续聚焦关键技术研究与实际场景验证,探索更加智能、可靠、柔性的物流作业方式,以青年科技创新力量助力现代物流高质量发展。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)