

不只是无人驾驶!300马力大型农业机器人亮相天津国际农机展
从传统驾驶逻辑到自主作业,为无人耕种重新设计
2026年10月26日,2026中国国际农业机械展览会在国家会展中心(天津)开幕。一款没有传统驾驶室、采用混合动力与双履带独立电驱动架构的300马力大型农业机器人亮相展会,引发了人们对未来农业机械发展方向的关注。
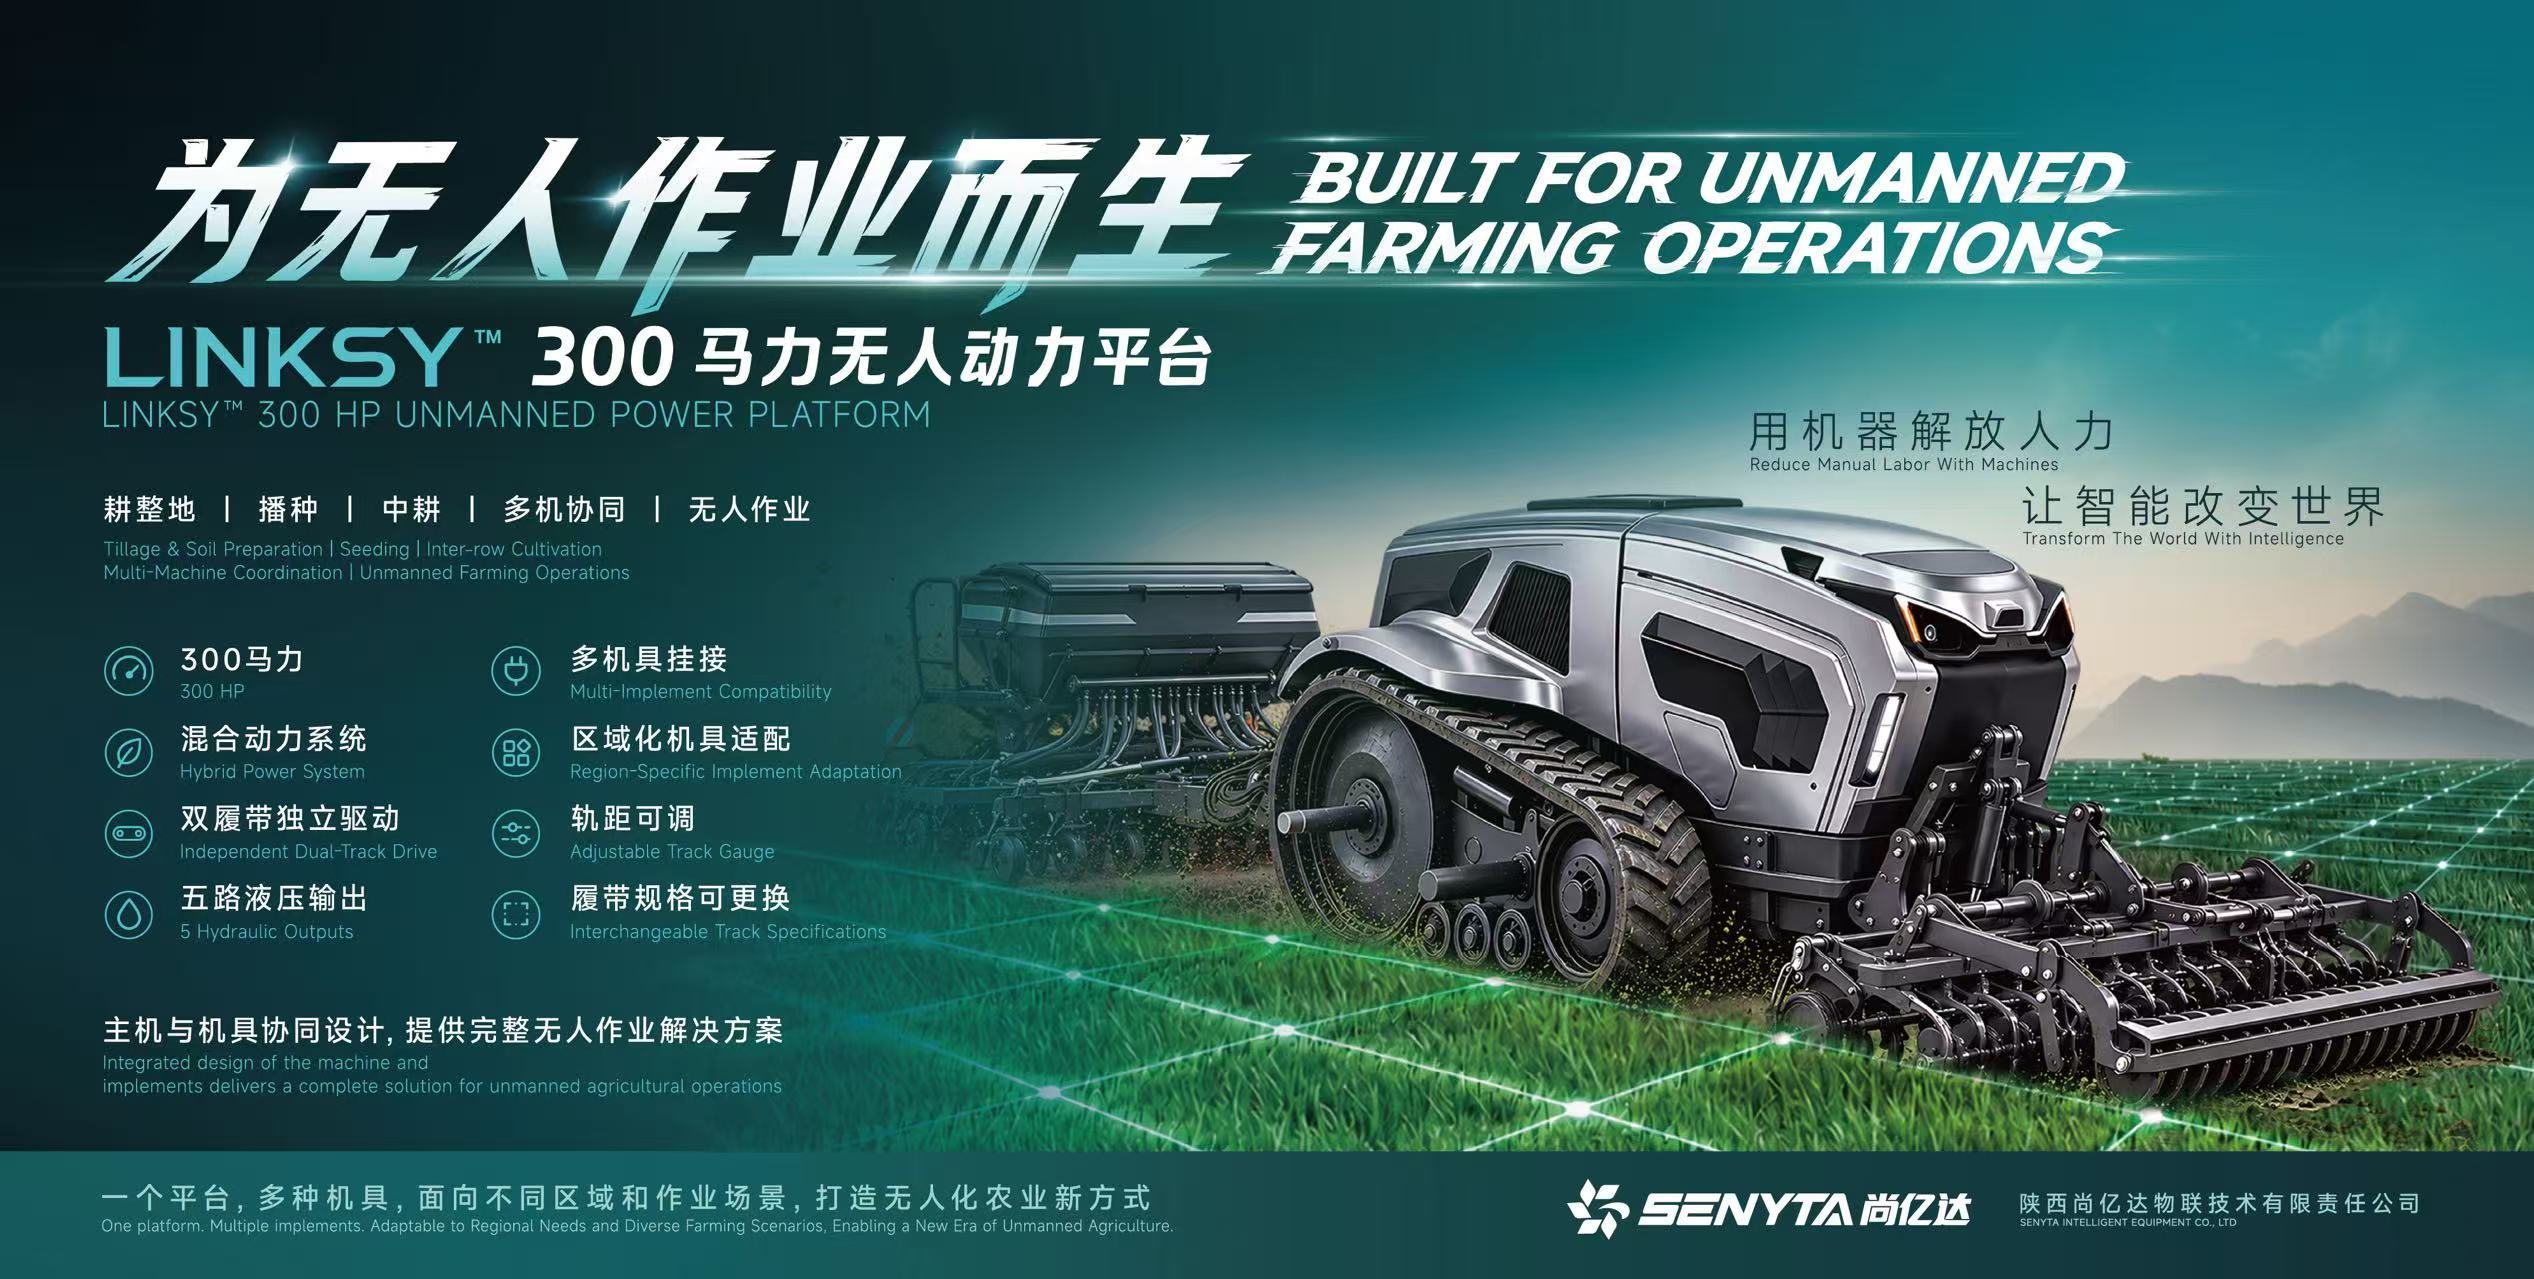
这款名为LINKSY™ 灵犀300马力大型农业机器人的全新产品,由国家级高新技术企业陕西尚亿达物联技术有限责任公司(以下简称“尚亿达”)研发,主要面向规模化农场的耕整地、播种等农业生产环节。
与传统拖拉机加装自动驾驶系统的技术路径不同,灵犀300从产品设计之初就围绕无人作业需求展开,将混合动力、独立电驱动、智能感知、整车控制与农业机具作业系统进行一体化设计。
它试图解决的,不只是如何让一台拖拉机自己行驶,而是如何让农业机械自主完成一项农业生产任务。
从无人驾驶到自主作业,农业机械正在发生变化
近年来,随着北斗导航、人工智能、传感器和智能控制技术的发展,农业机械的自动化水平不断提高。
从自动辅助驾驶到无人驾驶改装,越来越多的传统农业机械开始具备沿规划路线自动行驶的能力。
然而,对于真正的农业生产而言,车辆能够自动行驶,只是无人化作业的一部分。
以大型农场的耕整地和播种为例,设备不仅需要按照预定路线行驶,还需要根据作业状态控制行驶速度、动力输出、液压系统、悬挂装置以及农业机具。
特别是在地头转弯、机具升降、作业状态切换等环节,整车各系统之间的协调能力,直接关系到作业质量与运行效率。
传统拖拉机主要围绕人工驾驶和机械操作设计,即使增加自动驾驶系统,仍然需要与原有的传动系统、液压系统和整车控制接口进行适配。
而此次亮相的灵犀300,则采用了另一种设计思路。
尚亿达提出的理念是:“为无人耕种重新设计。”
这意味着,设备不再以驾驶员如何操作机器作为整车设计的出发点,而是从农业生产任务本身出发,重新组织动力、控制和执行系统。
在这一架构下,作业任务通过智能控制系统下发,由整车控制器协调行走驱动、PTO动力输出、液压及悬挂等执行机构,使车辆行驶与农业机具作业能够按照统一的任务逻辑运行。
这种设计并不意味着传统拖拉机无法实现无人化,而是为农业装备提供了一条面向自主作业需求的技术路径。
300马力混合动力架构,改变传统机械传动方式
作为一款面向大型农场的农业机器人,灵犀300在动力系统上采用了柴油发电与电驱动相结合的混合动力技术。
与传统拖拉机主要依靠机械传动分配动力的方式不同,灵犀300通过柴油发动机驱动发电系统,再由电驱动系统向不同执行机构提供动力。
其中,左右两条履带分别由独立电机驱动,实现独立速度控制与差速转向。
与此同时,设备采用独立PTO动力输出和电控液压系统,使行走、动力输出和农业机具执行能够根据作业任务进行协调控制。
这种动力架构的价值,不仅体现在传动方式的变化,更在于整车控制逻辑的改变。
例如,在耕整地或播种过程中,系统可以围绕既定作业任务,对车辆速度、动力输出及机具动作进行协同管理,为进一步提高作业一致性和自动化水平提供条件。
值得关注的是,灵犀300采用双履带行走结构,并支持轨距调节及不同规格履带配置。
对于大型农业机械而言,履带结构能够通过较大的接地面积分散整机重量,在一定条件下减轻对土壤的压实影响,同时增强设备在松软地面及复杂田间工况下的通过能力。
在农业生产越来越重视土壤保护与作业质量的背景下,这种底盘设计也体现了大型农业装备向精细化作业发展的趋势。
不只是单一功能机器人,而是能够适配多种农具的作业平台
与部分专门执行单一任务的农业机器人不同,灵犀300被定位为面向大型农场的多功能无人作业平台。
据了解,该设备配备Cat. III/IV级三点悬挂系统、多路液压输出接口及独立PTO动力输出系统,能够根据不同农业生产需求,适配翻转犁、联合整地机、播种机等多种农业机具。
其主要应用场景包括玉米、小麦、大豆、油菜等大田作物的耕整地和播种作业。
这一产品定位背后,是对实际农业生产需求的考虑。
农业生产具有明显的季节性,不同地区、不同作物和不同耕作制度,对机具类型和作业方式有着不同要求。
如果一台农业机器人只能完成单一作业,其全年利用率和投资回报将受到一定限制。
而通过标准化机具接口和统一的整车控制系统,一台大型农业机器人可以在不同农时搭配不同机具,承担多种农业生产任务。
对于已经拥有大量农业机具的规模化农场而言,这种兼容性也有助于降低从传统机械化向无人化转型的门槛。
尚亿达认为,农业机器人不应脱离现有农业生产体系,而应在兼容实际作业需求的基础上,逐步推动生产方式升级。
从“一人一机”到“一人多机”,无人化或将改变农场经营方式
农业无人化的意义,可能远不止减少驾驶员。
对于大型农场而言,春播、秋收等关键农时通常十分集中。作业窗口有限,设备需要在较短时间内完成大面积生产任务。
与此同时,熟练农业机械驾驶员的培养需要时间,不同驾驶员的操作经验和作业水平,也可能影响农业生产的一致性。
在这一背景下,农业机器人所带来的变化,可能逐渐从设备自动驾驶延伸至整个农场的生产组织方式。
灵犀300融合高精度卫星定位、惯性导航、视觉感知、雷达探测及智能路径规划等技术,围绕农业生产任务构建自主作业系统。
设备支持任务下发、路径规划、自动行驶、电子围栏、障碍物识别及安全停车等功能,并面向多机协同作业进行技术布局。
按照尚亿达的产品规划,未来农场管理人员有望通过统一的数字化管理平台,对多台农业机器人进行任务分配、运行监控和作业调度。
这意味着,传统农业机械“一人驾驶一台设备”的模式,有望逐步向“一人管理多台设备”转变。
届时,农场管理人员的工作重点也可能从直接驾驶设备,转向作业规划、任务调度、设备维护和生产质量管理。
当然,这种模式能否大规模推广,还需要在实际农场环境中进一步验证设备的可靠性、安全性以及经济效益。
农业机器人走向商业化,可靠性与经济性仍是关键
近年来,全球农业机器人领域不断出现新产品和新技术,但从技术展示走向规模化商业应用,仍然面临诸多挑战。
农业机械与普通移动机器人不同,其工作环境复杂,作业负载大,连续运行时间长,而且受到天气、土壤和农时等因素影响明显。
尤其对于大型农场而言,设备在关键农时出现故障,可能直接影响播种进度和农业生产安排。
因此,一款大型农业机器人是否具备商业价值,不仅取决于其能否实现无人驾驶,更取决于能否长期、稳定、高质量地完成农业作业。
尚亿达表示,灵犀300后续将围绕牵引性能、机具适配、能源消耗、作业质量、连续运行可靠性及无人作业安全性等方面持续开展验证。
在产品推广方面,公司也将重点探索设备与农业机具、作业管理软件及服务保障相结合的解决方案。
对于大型农业机器人而言,硬件性能、软件能力和服务体系将共同决定其最终应用价值。
从果园到大田,中国农业机器人企业加快技术探索
灵犀300马力大型农业机器人的发布,也是尚亿达持续布局农业生产无人化的重要一步。
作为一家专注于农业机器人研发的国家级高新技术企业,尚亿达此前已推出面向果园和丘陵场景的灵犀65马力无人履带作业平台,主要应用于果园除草、旋耕、开沟、施肥等生产环节。
此次推出的300马力大型农业机器人,则将无人化技术进一步拓展至规模化大田农业生产。
从中小型果园到大型农场,从单机自主作业到多机协同管理,尚亿达正在逐步形成面向不同农业场景的无人化产品体系。
按照公司的长期发展规划,未来还将围绕无人植保、无人收获、田间运输及智能化管理等环节开展技术研发,探索农业生产全过程的无人化解决方案。
这也反映出农业机器人产业发展的一个重要方向:从解决单台设备的自动驾驶问题,逐步转向解决农业生产全过程的自动化与智能化问题。
为无人耕种重新设计,农业装备未来还有多少可能?
从传统机械传动到混合动力电驱动,从驾驶员操作到任务自主执行,从单机作业到多机协同,农业机械正在经历一场涉及动力架构、控制方式和生产组织模式的技术变革。
不过,真正决定农业机器人未来市场空间的,仍然是其能否在实际农业生产中创造价值。
对于农场经营者而言,技术路线是否先进固然重要,但作业效率、运行成本、产品可靠性、农时保障以及售后服务,才是最终决定是否采用新装备的关键因素。
此次在天津国际农机展亮相的灵犀300马力大型农业机器人,为大型农业装备的无人化发展提供了一种新的产品思路。
它不再仅仅围绕“如何替代驾驶员”展开设计,而是尝试从农业生产任务出发,将动力、控制、感知和作业执行整合为完整系统。
从让拖拉机自己行驶,到让农业机器人自主完成生产任务,农业无人化的探索正在不断深入。
未来的大型农业装备,或许不再只是一台由人驾驶的动力机械,而将逐步成为能够自主执行任务、协同作业的智能生产单元。
这或许正是灵犀300马力大型农业机器人此次亮相天津国际农机展,值得行业关注的真正原因。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)